Vision industrielle et robotique : comment une caméra guide un robot
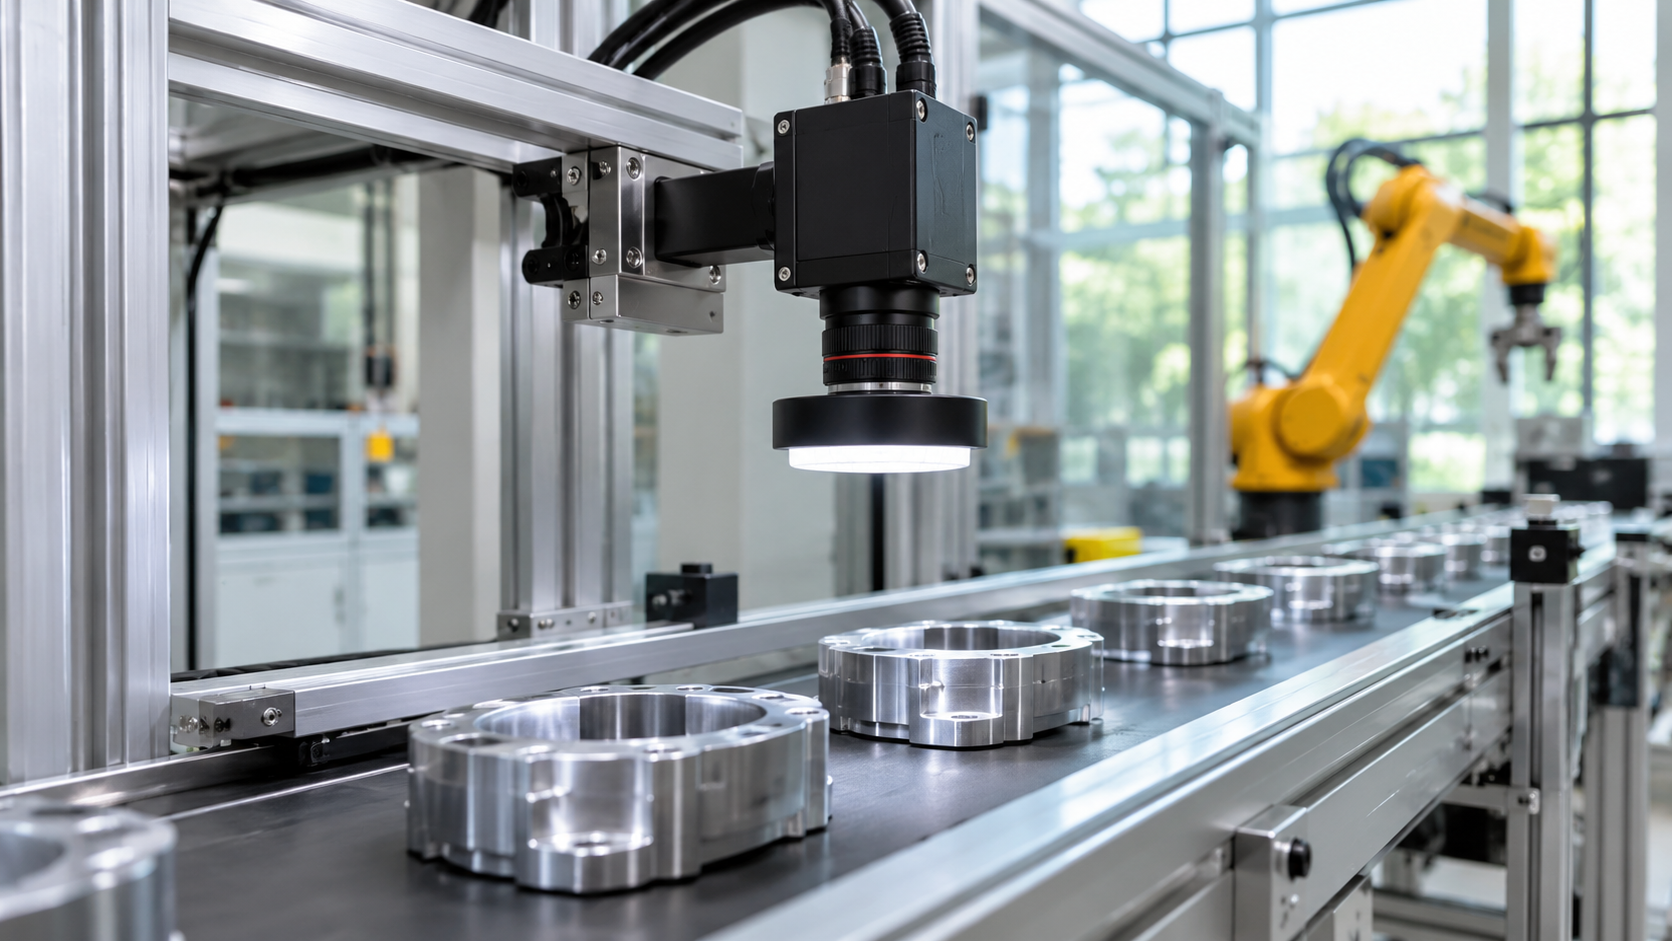
La vision industrielle permet à une machine de convertir des images en informations exploitables : position d’une pièce, présence d’un composant ou mesure d’un défaut. Associée à un robot, elle aide à adapter la prise et la dépose lorsque les objets ne sont pas toujours placés exactement au même endroit.
Comment fonctionne un système de vision ?
Une caméra observe la scène, un éclairage met en évidence les caractéristiques utiles et un logiciel analyse l’image. Le résultat est transmis à l’automate ou au contrôleur du robot. Avant la mise en service, un étalonnage relie les coordonnées de l’image à celles de la cellule. Une erreur d’étalonnage ou un changement de position de la caméra peut suffire à dégrader les prises.
Vision 2D ou 3D : que choisir ?
La vision 2D convient souvent à des objets présentés dans un plan connu : lecture de codes, contrôle de présence ou repérage sur convoyeur. La vision 3D fournit une information de profondeur utile lorsque la hauteur ou l’orientation varie. Elle demande toutefois une intégration, des essais et une gestion des surfaces difficiles, notamment brillantes ou transparentes.
Exemple : prendre des pièces en vrac
Une caméra observe un bac, le logiciel identifie une pièce et propose un point de préhension. Le robot s’en approche, la saisit puis la dépose dans un support. Le projet doit gérer les pièces partiellement cachées, les collisions possibles, les échecs de prise et les objets restant au fond du bac. Il faut aussi prévoir ce qui se passe lorsqu’aucune prise n’est jugée fiable.
Les critères qui comptent vraiment
Définissez la taille du plus petit détail à détecter, la cadence, le champ observé, la distance de travail et la précision nécessaire au point de prise. Testez avec des pièces réelles, y compris sales, déformées et brillantes. Une image nette en laboratoire ne garantit pas un résultat stable en production.
Faut-il utiliser l’intelligence artificielle ?
Pas nécessairement. Des règles géométriques peuvent suffire pour une pièce stable et un éclairage maîtrisé. Un modèle entraîné peut aider lorsque les formes ou les défauts varient davantage, mais il exige des exemples représentatifs, une validation et une surveillance des erreurs. Dans tous les cas, les résultats doivent être évalués sur des données non utilisées pour les réglages.
Sécurité et maintenance
La caméra de procédé ne remplace pas automatiquement une fonction de sécurité certifiée. L’intégrateur doit analyser les risques de l’ensemble : robot, outil, pièce et environnement. Nettoyage des optiques, contrôle des fixations et procédure de recalibrage font partie du plan de maintenance.
La Fédération internationale de robotique décrit notamment l’apport des capteurs et de la vision aux applications industrielles. Pour compléter, consultez notre dossier sur le robot industriel.
