Capteurs de robot : les principaux types et à quoi ils servent
Un robot a besoin de percevoir pour agir : mesurer la position de ses articulations, détecter un obstacle, reconnaître un objet ou ajuster la force de sa pince. Ce sont les capteurs qui lui fournissent ces informations. Voici les principaux types et leurs usages.
En bref : on distingue les capteurs qui informent le robot sur lui-même (position, vitesse, effort) et ceux qui l’informent sur son environnement (distance, image, contact). Le choix dépend de la tâche, de la précision requise et du milieu.
Les capteurs « internes » (proprioceptifs)
- Les encodeurs mesurent l’angle ou la position d’un axe ou d’un moteur.
- Les capteurs de courant ou de couple estiment l’effort exercé par un moteur.
- Les centrales inertielles (IMU), avec accéléromètres et gyroscopes, mesurent les mouvements et l’orientation.
Les capteurs « externes » (extéroceptifs)
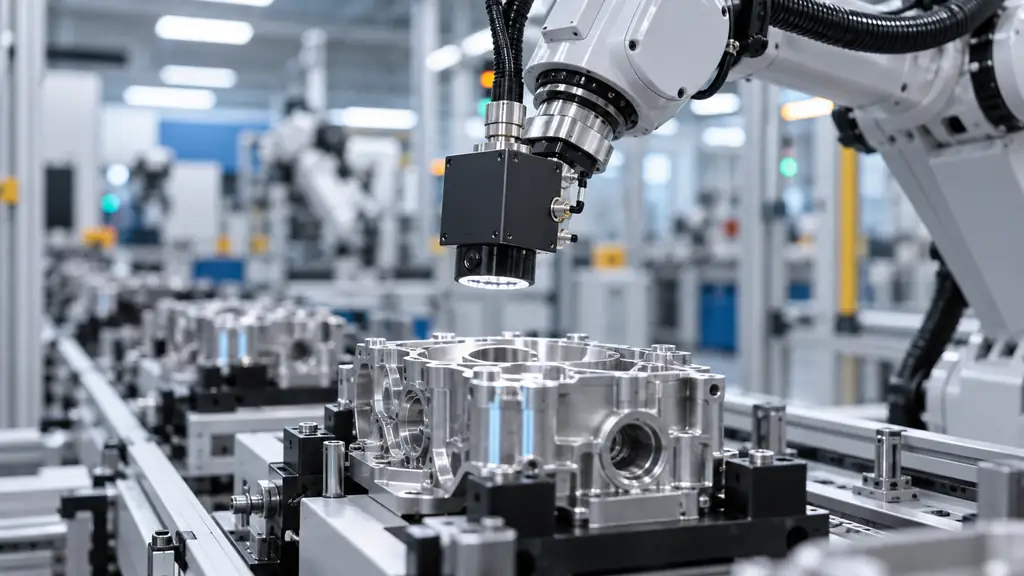
- Les caméras : reconnaissance d’objets, lecture de codes, contrôle qualité, guidage.
- Le lidar : mesure de distance par laser, très utilisé pour la cartographie et la navigation.
- Les capteurs à ultrasons : détection d’obstacles à courte portée, simples et économiques.
- Les capteurs infrarouges : mesure de distance ou détection de présence.
- Les capteurs de force et de couple : placés au poignet d’un bras, ils mesurent l’effort exercé et permettent des tâches délicates.
- Les capteurs tactiles : détectent le contact ou la pression sur une pince ou une « peau ».
- Le GPS : localisation extérieure pour les robots mobiles.
Exemples d’usages
- Robot mobile ou logistique : lidar, caméras et ultrasons pour se déplacer sans collision. Voir notre article sur le robot logistique.
- Bras industriel : encodeurs, caméra et capteur de force pour des gestes précis. Voir bras robotique.
- Robot collaboratif : détection de contact pour limiter la force en cas de choc.
Comment choisir un capteur ?
- Définir la grandeur à mesurer : distance, position, force, image.
- Fixer la précision et la portée nécessaires.
- Tenir compte de l’environnement : poussière, lumière, humidité, température.
- Vérifier la vitesse d’acquisition et la compatibilité avec le contrôleur.
- Évaluer le coût et la facilité d’intégration.
La fusion de capteurs
Un seul capteur est rarement suffisant. La fusion de capteurs combine plusieurs sources (par exemple une caméra et un lidar) pour obtenir une perception plus fiable. Pour comprendre le rôle des capteurs dans l’ensemble du système, consultez notre article sur la technologie des robots.
À retenir
Choisir les bons capteurs, c’est choisir ce que le robot pourra voir, sentir et comprendre. Testez-les dans les conditions réelles de l’application avant de valider un choix.
